
13|RoPE:模型怎样知道先后顺序?
手写小模型,看懂大模型 · 第 13 讲
“小丁喜欢苹果。”与“苹果喜欢小丁。”用到相同的字,顺序一换,意思就变了。我们希望模型的计算能用上这种顺序差别。
沿用前面的注意力,把两处历史内容连同各自的 K、V 交换,最后一次查询的汇总却可能一项也不变。为什么换了位置,计算看起来和没换一样?
查询不变,每份内容与查询的匹配分数就没变;连同 K、V 换位后,比例也跟着原来的内容走。最后只是把同几项乘积换个顺序相加,总和当然相同。
展开三个位置的小算例,看哪两项交换了
固定最后一个位置的一次查询 Q 为 [1, 0]。可见前缀中的三行 K 为 [1, 0]、[0, 1]、[1, 1],对应 V 为 [1, 0]、[0, 2]、[1, 2]。三行都在因果掩码允许的范围内。
把前两行 K 连同各自的 V 交换,使用前面同样的缩放与 Softmax,得到:
原来:0.4011×[1,0] + 0.1978×[0,2] + 0.4011×[1,2]
换序:0.1978×[0,2] + 0.4011×[1,0] + 0.4011×[1,2]
比例跟着 K 换了位,最后相加的乘积只换了顺序。使用原精度计算,两次输出都是 [0.80222419, 1.19777581]。
这里固定了查询与可见范围,只检查一次汇总,不能据此说整个因果网络对顺序都没有反应。我们要补进去的差别很具体:同一份内容位于前一格,还是前两格,应当能参与匹配分数的计算。
本模型采用 RoPE,旋转位置编码:让不同位置的 Q、K 转过不同角度,再做点积。先看转动怎样改变坐标,随后把刚才的换序题重新算一遍。
先转四分之一圈,坐标发生了什么?
先把二维向量画成一根从原点出发的箭头。[1, 0] 沿横轴向右,逆时针转四分之一圈,变成 [0, 1];[3, 4] 同样转四分之一圈,变成 [-4, 3]。
四分之一圈对应 90 度,只是方便观察的入门角度。真实计算可以旋转任意角度,需要两个函数 cos,余弦与 sin,正弦。
在半径为 1 的圆上,从横轴正方向转过角度 α,箭头末端的横坐标就是 cos(α),纵坐标就是 sin(α)。因此 0 度时为 [1, 0],90 度时为 [0, 1]。
对于任意向量 [a, b],逆时针旋转后的两个坐标是:
a′=a×cos(α)−b×sin(α)
b′=a×sin(α)+b×cos(α)
可以把它理解成两条基础箭头一起转:横向分量转后贡献 [a cos(α), a sin(α)],纵向分量转后贡献 [-b sin(α), b cos(α)],逐项相加,就得到上面两式。
在0到90度之间,原来向上的分量转向左上方,给横坐标的贡献为负,这就对应第一式的减号。
拿[2,1]试一次,选一个余弦为0.8、正弦为0.6的角,约36.87度。先分别旋转横向2、纵向1,再把结果相加:
图中实线都从同一个原点出发;虚线把其中一条箭头接到另一条的末端,青色箭头就是两者之和。先核对新横坐标1.6−0.6=1,再核对新纵坐标1.2+0.8=2。
长度为什么没变,也能在圆上看出来:单位圆上的两个坐标满足 cos²(α)+sin²(α)=1。把旋转后的两项平方相加,交叉的乘积一正一负抵消,剩下 a²+b²。例如 [3, 4] 与 [-4, 3] 的平方和都是 25,长度都为 5。
把位置 1 代进去,会得到 [0,1] 吗?
Python 的 sin、cos 使用弧度,不是直接把角度数传进去。弧度等于圆弧长度除以半径;一整圈为 2π 弧度,半圈为 π,四分之一圈为 π/2≈1.5708。
cos(1)、sin(1) 里的 1 是一弧度,约为 57.3 度。因此,位置 1 的计算不能直接套用刚才四分之一圈的结果。
本模型第一对坐标的旋转角度为:
α=position×frequency,第一对的 frequency=1。
位置从 0 开始编号:位置 0 转 0 弧度,位置 1 转 1 弧度,位置 2 转 2 弧度。于是 [1, 0] 在位置 1 得到:
[cos(1),sin(1)]≈[0.54030231,0.84147098]。
这里的 position 是位置编号,frequency 表示每向后移动一格要多转多少弧度,由固定公式算出,二者都不是需要训练的参数。Q、K 则来自上一讲的可训练投影;它们在本次前向中先算出内容向量,再接受位置旋转。

同样的内容,不同的位置差
这一段先单独比较旋转后的点积,尚未应用因果掩码;实际汇总时仍会屏蔽未来位置。先让两个内容向量都为 [1, 0]。若 Q 位于位置 0、K 位于位置 1,分别转过 0 和 1 弧度,点积为:
[1,0]·[cos(1),sin(1)]=cos(1)≈0.54030231。
如果两个位置都为 0,点积是 1;只让 K 向后移一格,就变成约 0.54030231。内容向量没换,位置差改变了匹配分数。
把它们一起往后移 3 格,Q 转 3 弧度、K 转 4 弧度。两根箭头的夹角仍差 1 弧度,点积仍约为 0.54030231。
对不同内容的两根箭头,共同旋转也保留夹角和长度。因此,若把旋转写成 R(α),两个位置 m、n 的关系可以压缩为:
旋转后点积 = R(mω)q 与 R(nω)k 的点积。
两根箭头共同转回 mω,点积不变,就等价于 q 与 R((n−m)ω)k 的点积。它由内容 q、k 和位置差 n−m 决定,而不是分别依赖两者的绝对起点。
两个坐标能转,32 个坐标怎样办?
正式模型每个头有32维。我们采用相邻配对:第0、1项一组,第2、3项一组,直到第30、31项,共16对。
如果每对都转得一样快,位置变化就只有同一种转动节奏。本模型让各对转得有快有慢:距离变化时,有的坐标对变化很快,有的变化较慢,匹配分数就能同时使用这些不同的变化尺度。
设头宽度为 d,第 i 对从 i=0 开始编号,频率为:
ωᵢ=theta^(−2i/d),角度 αᵢ=position×ωᵢ。
theta 在本模型固定为 10000。指数是负数时表示取倒数,例如 10000^(−1/2)=1/100=0.01。
用 d=4 看最小的多频率例子:第 0 对频率是 1,第 1 对是 0.01。位置 1 时,它们分别转 1 弧度与 0.01 弧度。
同一个四维例子移到位置10,两对分别转10弧度与0.1弧度,就能看出快慢差别。正式的16对也按这条公式算,频率表可由各个头复用,不需要训练。theta 通过频率影响各对的转动速度,位置乘频率才是角度。
在三维旋转实验中,两对坐标各占一个平面,可以同时观察快慢差别。锁定一次结果,再共同移动 Q、K 的位置或只移动 K,比较旋转后的坐标和点积;平面之间的间距只是便于观察,不是新增的特征维度。
RoPE 在 Q、K 分头之后执行,形状保持 [B, H, T, d]。V 保持原样,因为这里把位置信息放进“怎样决定读取比例”的匹配路径;随后照常算分数、加因果掩码、Softmax、汇总 V。
它也没有把位置编号追加成一个新坐标。32 维仍然是 32 维,只是相邻两项按公式一起变换。每对需要两个坐标,这就是代码要求头宽度为偶数的原因;本模型每头 32 维,满足这个条件。
把旋转公式原样写成代码
import torch

def apply_rope(q, k, positions, theta=10000.):
    """按位置旋转 [B,H,T,d] 的 Q/K,返回同形结果;V 不进入此函数。"""
    width = q.shape[-1]
    if (q.shape != k.shape or width % 2 != 0
            or positions.ndim != 1 or len(positions) != q.shape[-2]):
        raise ValueError("Q/K同形、头宽度为偶数,位置数等于序列长度")

    # 每个相邻坐标对配一个固定频率,共 d/2 项,不是可训练参数。
    frequency = theta ** (-torch.arange(
        0, width, 2, device=q.device, dtype=q.dtype) / width)
    # [T,1] 的位置乘 [1,d/2] 的频率,得到每个位置、每对坐标的弧度。
    angles = positions.to(device=q.device, dtype=q.dtype)[:, None] * frequency[None, :]
    cosine, sine = angles.cos(), angles.sin()

    def rotate(x):
        """对 (0,1)、(2,3)…配对,保持原来的相邻坐标顺序。"""
        # 两个切片均为 [B,H,T,d/2],分别取每对的第一项和第二项。
        a, b = x[..., 0::2], x[..., 1::2]
        # [T,d/2] 的正余弦自动广播到样本轴和头轴。
        rotated = torch.stack((a * cosine - b * sine,
                               a * sine + b * cosine), dim=-1)
        # stack 得到 [...,d/2,2],合并最后两轴还原成 [...,d]。
        return rotated.flatten(-2)

    return rotate(q), rotate(k)

# 一个样本、一个头、三个位置、每位置两维;三处内容相同,只改变位置。
q = torch.tensor([[[[1., 0.], [1., 0.], [1., 0.]]]])
k = q.clone()
positions = torch.arange(3)
rotated_q, rotated_k = apply_rope(q, k, positions)
# 位置 1 的第一对频率为 1,所以转 1 弧度,不是四分之一圈。
print(rotated_q[0, 0, 1])  # 约[0.54030231, 0.84147098]
print(rotated_q @ rotated_k.transpose(-2, -1))
0::2 取第 0、2、4 等项,1::2 取第 1、3、5 等项,让相邻坐标对分别进入公式。stack 把每对的新坐标放在一起,flatten(-2) 再还原为完整特征轴。
positions[:, None] 把位置排成一列,frequency[None, :] 把频率排成一行,相乘得到 [T, d/2] 的角度表。同一套位置与频率作用于每个样本、每个头,数组广播完成这件事。
上面的示例得到一张点积表,主对角线都是 1,相邻位置约为 0.54030231,隔两格约为 −0.41614684。这里展示的还是点积分数,尚未缩放或做 Softmax。
回到开头的换序题,这次还一样吗?
仍用开头三组 K、V,最后一个查询的内容仍为 [1,0],位于位置2。只交换前两组 K 及各自的 V,位置0、1、2和对应角度都不换。
没有位置旋转时,内容和它的比例一起换位,汇总仍为 [0.8022,1.1978]。加上 RoPE 后,内容搬到了另一格,就要按那一格的角度重新旋转;Q与K的相对转角改变了,比例不再只是原来的两项交换。

重新执行缩放、Softmax和汇总,原序得到约 [0.6047,1.6751],换序得到约 [0.6475,1.4569]。开头那次被求和抹掉的区别,这次已经影响了输出。
下面只复算最后一个查询,三个键都在它的可见范围内。沿用前段的 q、positions 和 apply_rope:
def read_last(keys, values):
    """固定位置2的查询;K/V按当前顺序放置,再旋转、算比例、汇总。"""
    # 增加样本与头两根轴,把 [3,2] 的 K 放成 [1,1,3,2]。
    rq, rk = apply_rope(q, keys[None, None], positions)
    # 只取最后一行 Q;三项得分都除以头宽度2的平方根。
    scores = (rq[0, 0, -1] @ rk[0, 0].T) / (2 ** 0.5)
    return scores.softmax(-1) @ values

keys = torch.tensor([[1., 0.], [0., 1.], [1., 1.]])
values = torch.tensor([[1., 0.], [0., 2.], [1., 2.]])
# K和对应V一起换位;查询内容与 positions=[0,1,2] 保持原样。
order = torch.tensor([1, 0, 2])
original = read_last(keys, values)
swapped = read_last(keys[order], values[order])
print(original, swapped)  # 约 [0.6047,1.6751]、[0.6475,1.4569]
assert not torch.allclose(original, swapped)
在本例中,位置差改变了汇总;若交换的内容相同,或各项贡献抵消,输出仍可能相同。
是位置在起作用,还是向量被意外放大了?
用代码检查旋转的两个性质:向量长度不变;两条向量一起转相同角度,点积不变。坐标重排或缩放写错,可能破坏这两个性质。

接着执行:
# 内容保持不变,所有位置同时加 7,检查相对位置关系是否保留。
shift_q, shift_k = apply_rope(q, k, positions + 7)
# 最后两轴得到 [T,T] 点积表,这里尚未缩放或做 Softmax。
dots = rotated_q @ rotated_k.transpose(-2, -1)
shift_dots = shift_q @ shift_k.transpose(-2, -1)

# 沿特征轴量长度;旋转不应拉长向量,共同平移也不应改变对应点积。
assert torch.allclose(q.norm(dim=-1), rotated_q.norm(dim=-1))
assert torch.allclose(dots, shift_dots, atol=1e-6)
norm(dim=-1) 沿特征轴算长度,也就是各坐标平方求和后开根号。浮点三角函数会有舍入误差,所以用小容差比较,不要求二进制位完全相同。
检查期间 q、k 的内容保持固定。若删掉一段前文再重算整个网络,内容向量也可能改变,不能直接套用这里的结论。
展开观看动态过程
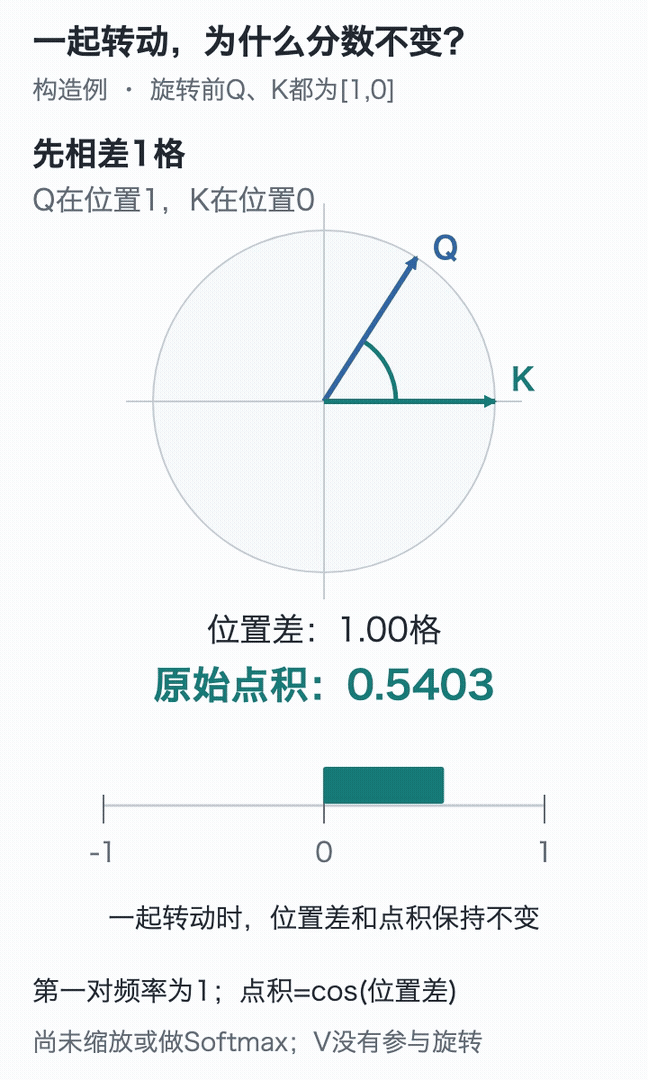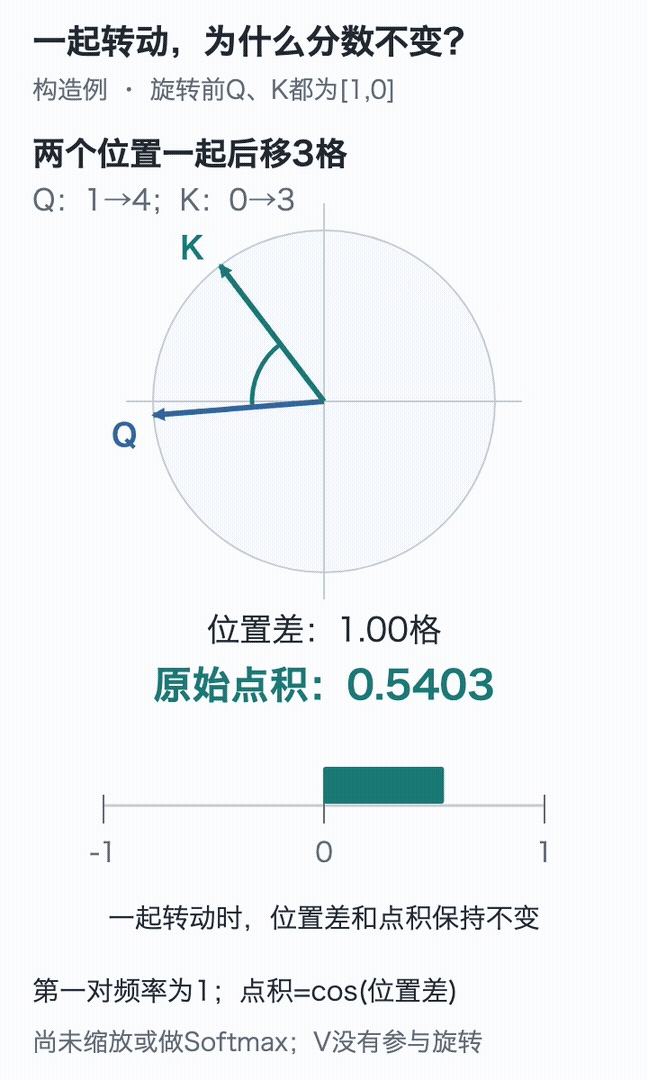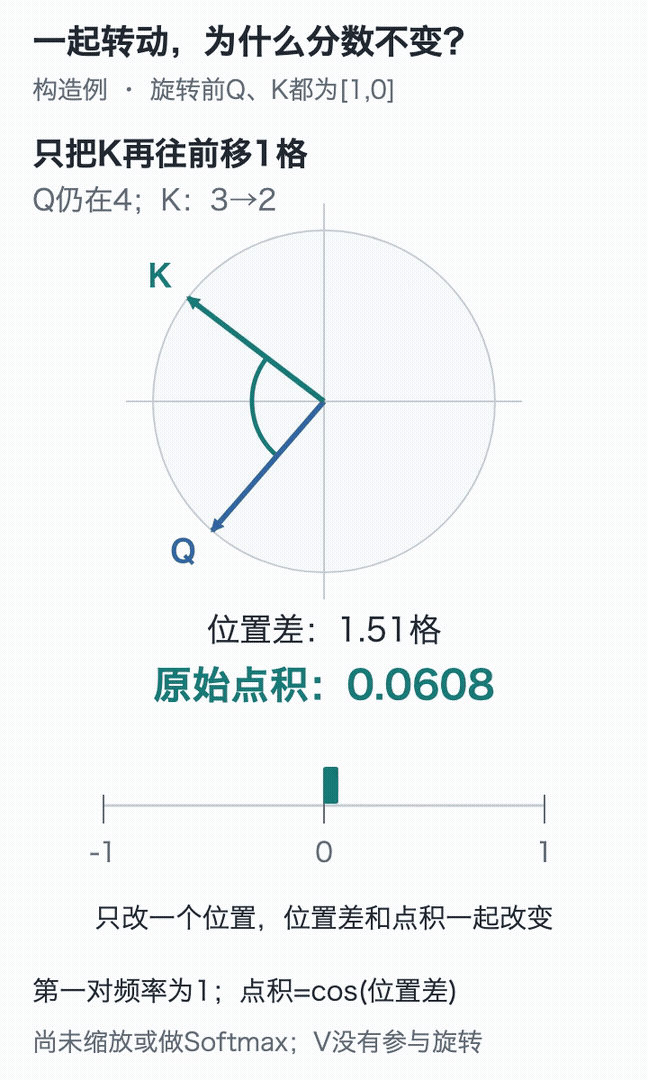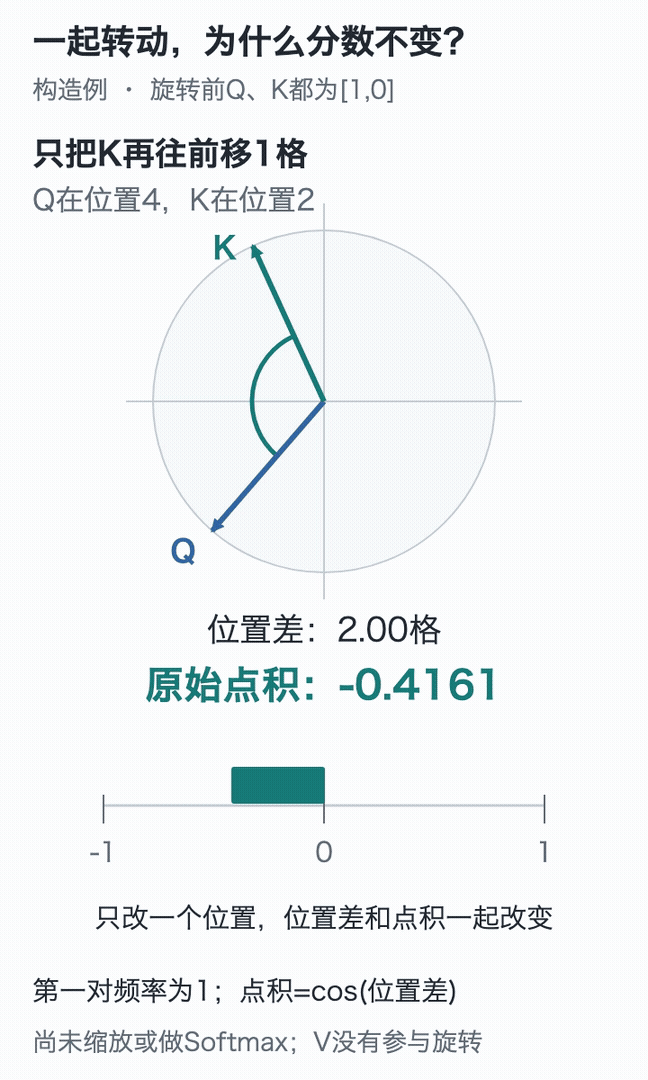
动图中,Q在位置1、K在位置0,两者一起后移3格,青色的点积条保持原长。只把K从位置3改到2,位置差变为2,点积条才转到0的左侧。两根箭头一直保持原长度,改变的是相对转角。
要逐项核对1弧度的两个坐标,可以打开交互演示,停在位置1查看。
隔得更远,分数就一定更低吗?
继续只改距离,会看到另一个结果:相同内容 [1, 0] 的这对向量,在距离 2 时点积约为 −0.416,距离 7 时又约为 0.754。隔得更远,分数反而回升了,正是上图 cos(距离) 的起伏。
所以这次补进来的是位置差,而不是“越远越不重要”的硬规则。正式模型还会合并多个频率的点积,再沿位置做 Softmax。它怎样读取,取决于位置和内容共同算出的那一行分数。
两道改数题
- 内容 Q、K 都取
[1, 0],分别位于位置 2、3,第一对频率为 1。点积是多少?一起改到位置 9、10 呢? - 将头宽度改成 4,向量取
[1, 0, 1, 0],位置为 1、theta 为 10000。两对分别转多少弧度?旋转后长度是多少?
参考答案
答案:第一题,两种情况位置差都是 1,点积均为 cos(1)≈0.54030231。第二题,角度分别为 1 和 0.01 弧度,结果约为 [0.54030231, 0.84147098, 0.99995000, 0.00999983];长度仍为 √2。把第二对也旋转 1 弧度,就漏掉了频率差异。
在配套代码目录运行:
# 在配套代码目录运行本讲实验,核对正文中的结果。
python -m lessons.l13
源码导航:rope.py · apply_rope。